— わからなかった私のための工業数学(003) —
§1. 微分の記法
微分にはいくつかの書き方があります。
ライプニッツ記法 $\dfrac{dx}{dt}$、$\dfrac{d^2x}{dt^2}$
分子と分母を明示するので意味が見えやすいですが、書くのが長くなります。
ドット記法(ニュートン記法)$\dot{x}$、$\ddot{x}$
$x$ の上のドット1つが1階微分、ドット2つが2階微分です。時間で微分するときによく使われます。物理でよく登場する記法です。
プライム記法(ラグランジュ記法)$f'(x)$、$f”(x)$
関数の後ろにプライムを付けます。時間以外の変数で微分するときによく使われます。
本連載では、微分の意味を追う場面ではライプニッツ記法($\dfrac{dx}{dt}$)を、式を短く書く場面では時間微分にドット記法($\dot{x}$、$\ddot{x}$)を使い、時間以外の変数での微分にはプライム記法($f'(x)$)を使います。
§2. 微分による速度、加速度
$v=\dfrac{dx}{dt}=\dot{x}$、$a=\dfrac{dv}{dt}=\dot{v}=\ddot{x}$
小学校では速さを「道のり÷時間」として学び、高校では加速度を「速度の変化÷時間」として学びます。記号を使って一般的に書けば、平均速度は $\dfrac{\Delta x}{\Delta t}$、平均加速度は $\dfrac{\Delta v}{\Delta t}$ です。これらは、ある時間の幅について、始点と終点を比べて求めた平均的な値です。
これから扱う速度、加速度は、「今この瞬間、どう変わろうとしているか」を表す値です。そのため、時間の幅 $\Delta t$ をどんどん0に近づける極限を使い、
$\displaystyle v(t)=\lim_{\Delta t\to0}\frac{x(t+\Delta t)-x(t)}{\Delta t}$
と定義します。これを $x$ の $t$ による微分と呼び、$v(t)=\dfrac{dx}{dt}$ と書きます。また、ドット記法では $v=\dot{x}$ と書きます。加速度についても同様に、
$\displaystyle a(t)=\lim_{\Delta t\to0}\frac{v(t+\Delta t)-v(t)}{\Delta t}$
と定義します。これは $v$ の $t$ による微分なので $a=\dfrac{dv}{dt}$ です。
さらに $v=\dfrac{dx}{dt}$ と合わせると $a=\dfrac{d}{dt}\left(\dfrac{dx}{dt}\right)=\dfrac{d^2x}{dt^2}$ となります。
ドット記法では $a=\ddot{x}$ です。
§3. 微分の線形性
性質1(和の微分):関数 $f(t)$ と $g(t)$ の和を微分したものは、それぞれを微分して足したものと等しい。
$(f(t)+g(t))’=f'(t)+g'(t)$
性質2(定数倍の微分):関数 $f(t)$ を定数 $c$ 倍してから微分したものは、微分してから $c$ 倍したものと等しい。
$(c\cdot f(t))’=c\cdot f'(t)$
この2つを合わせて、微分の線形性と呼びます。「先に足しても後で足しても同じ」「先に何倍しても後で何倍しても同じ」ということです。
この性質は2階微分でも成り立ちます。1階微分の性質を2回続けて使えばよいからです。
ドット記法を用いると、
$\ddot{x}_1+\ddot{x}_2=\dfrac{d^2}{dt^2}(x_1+x_2)$、 $y=x_1+x_2$のとき、$\ddot{y}=\ddot{x_1}+\ddot{x_2}$
などと表せます。
§4. 三角関数の公式まとめ
$\omega$ は定数とし、角度はradで表す。
微分
- $(\sin(\omega t))’=\omega\cos(\omega t)$
- $(\cos(\omega t))’=-\omega\sin(\omega t)$
加法定理
- $\sin(\alpha+\beta)=\sin\alpha\cos\beta+\cos\alpha\sin\beta$
- $\cos(\alpha+\beta)=\cos\alpha\cos\beta-\sin\alpha\sin\beta$
- $\cos(\alpha-\beta)=\cos\alpha\cos\beta+\sin\alpha\sin\beta$
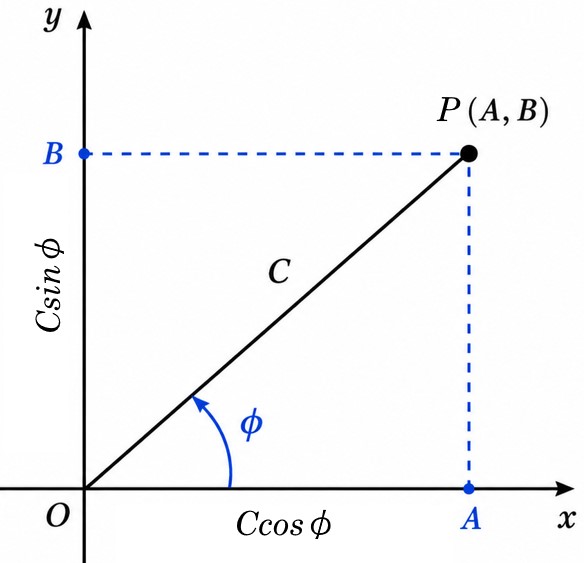
加法定理は、$A\cos(\omega t)+B\sin(\omega t)$ を $C\cos(\omega t-\phi)$ の形にまとめるときに使います。
基本の関係
$\sin^2\theta+\cos^2\theta=1$
正接と逆正接
$\tan\theta=\dfrac{\sin\theta}{\cos\theta}$($\cos\theta\neq0$)
$\tan\theta=k$ を満たす角 $\theta$ のうち、$-\dfrac{\pi}{2}<\theta<\dfrac{\pi}{2}$ の範囲にあるものを $\arctan k$ と書きます。確認問題 問2で位相 $\phi$ を求める際に使います。
特殊値
- $\sin0=0$、$\cos0=1$
- $\sin(\pi/2)=1$、$\cos(\pi/2)=0$
- $\sin\pi=0$、$\cos\pi=-1$
初期条件 $x(0)$、$\dot{x}(0)$ を扱う際に使います。
符号の関係
$\cos(-\theta)=\cos\theta$、$\sin(-\theta)=-\sin\theta$
§6でオイラーの公式を扱う際に使います。
例題 $x(t)=\cos(\omega t)$ のとき、$\ddot{x}$ を求めてください。
解 $x(t)=\cos(\omega t)$ → $\dot{x}(t)=-\omega\sin(\omega t)$ → $\ddot{x}(t)=-\omega\cdot\omega\cos(\omega t)=-\omega^2\cos(\omega t)$ です。元の式より $x(t)=\cos(\omega t)$ なので、$\ddot{x}=-\omega^2x$ となります。これは、「sin や cos のような振動をする関数は、2階微分すると元の関数の $-\omega^2$ 倍になる」という性質を表しています。
確認問題
$x(t)=A\cos(\omega t)+B\sin(\omega t)$ について、次の値を求めて下さい。
(1) $\dot{x}$ (2) $\ddot{x}$
解(1) $\dot{x}=-A\omega\sin(\omega t)+B\omega\cos(\omega t)$
解(2) $\ddot{x}=-A\omega^2\cos(\omega t)-B\omega^2\sin(\omega t)=-\omega^2\left\lbrace A\cos(\omega t)+B\sin(\omega t)\right\rbrace$ となり、元の式より $\ddot{x}=-\omega^2x$ です。
§5. 指数関数の微分
- $(e^t)’=e^t$
- 合成関数の微分 $u$ が $t$ の関数のとき、$(e^u)’=u’ \cdot e^u$
例題 指数関数 $e^{\lambda t}$ を微分し、さらにもう一度微分してください。
解 $u=\lambda t$ と置くと $(e^u)’=u’ \cdot e^u$ であり、$u’=\lambda$ なので
$(e^{\lambda t})’=\lambda e^{\lambda t}$ 。$(e^{\lambda t})”=\lambda^2 e^{\lambda t}$ 。
§6. オイラーの公式
$e^{i\theta}=\cos\theta+i\sin\theta$ …①($i$ は虚数単位)
指数関数と三角関数を結びつける公式です。
例題 次の値を求めてください。
(1) $e^{i\omega t}$ (2) $e^{-i\omega t}$
解(1) 式①に $\theta=\omega t$ を代入して、$e^{i\omega t}=\cos(\omega t)+i\sin(\omega t)$ です。
解(2) 式①に $\theta=-\omega t$ を代入して、$e^{-i\omega t}=\cos(-\omega t)+i\sin(-\omega t)$ です。$\cos(-\theta)=\cos\theta$、$\sin(-\theta)=-\sin\theta$ より、$e^{-i\omega t}=\cos(\omega t)-i\sin(\omega t)$ となります。
§7. 行列のかけ算
$x,y$を縦に並べた$\begin{pmatrix} x \cr y \end{pmatrix}$をベクトルといいます。
また、$a,b,c,d$を縦横に並べた$\left( \begin{matrix} a \cr c \end{matrix} \quad \begin{matrix} b \cr d \end{matrix} \right)$を行列といいます。横方向を行、縦方向を列といいます。これは、$2$行$2$列の行列、$\begin{pmatrix} x \cr y \end{pmatrix}$は$2$行$1$列の形をしたベクトルです。
ベクトルと行列は、左側の列の数と右側の行の数が一致するとき、かけ算することができます。
(1) $2$行$2$列の行列と$2$行$1$列のベクトルのかけ算
$\left( \begin{matrix} a \cr c \end{matrix} \quad \begin{matrix} b \cr d \end{matrix} \right) \begin{pmatrix} x \cr y \end{pmatrix} = \begin{pmatrix} ax+by \cr cx+dy \end{pmatrix}$
(2) $2$行$2$列の行列どうしのかけ算
$\left( \begin{matrix} a \cr c \end{matrix} \quad \begin{matrix} b \cr d \end{matrix} \right) \left( \begin{matrix} x_1 \cr y_1 \end{matrix} \quad \begin{matrix} x_2 \cr y_2 \end{matrix} \right) = \left( \begin{matrix} ax_1+by_1 \cr cx_1+dy_1 \end{matrix} \quad \begin{matrix} ax_2+by_2 \cr cx_2+dy_2 \end{matrix} \right)$
ベクトルの表記について
文中では記述を簡単にするため、ベクトルを横に並べて書くことがあります。たとえば、$a=(1,1)$、$b=(1,0)$と書いた場合、それぞれ
$a=\begin{pmatrix} 1 \cr 1 \end{pmatrix}$、$b=\begin{pmatrix} 1 \cr 0 \end{pmatrix}$
を表します。このように横に並べて書いた場合も、この教材では$2$行$1$列の列ベクトルを表しており、行ベクトルを表しているわけではありません。
コメント