— わからなかった私のための工業数学(004) —
運動方程式の符号について
- 「ばねが $x$ だけ伸びる・縮む」→ 大きさとして正で説明する。
- 「中央のばねの自然長からの変化は $x_2-x_1$」→ 符号付きで書く。
- 「質点に働く力」→ 右向きを+、左向きを-として符号を付ける。
例えば、下記のばねなら、「質点が右に $x$ 変位すると、左のばねは $x$ だけ伸びる。そのため、質点には左向きに $-kx$ の力が働く」と表記します
§1. ばね―質点系から単振動の方程式を作る
まず、単振動の方程式がどこから現れるのかを、ばねにつながれた物体を例に見てみます。質量 $m$ の物体が、ばね定数 $k$ のばねにつながれているとします。つり合いの位置を $x=0$ とし、そこからの変位を $x(t)$ とします。
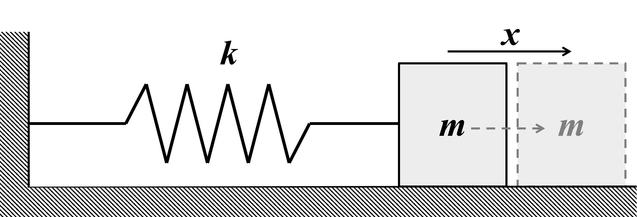
ばねには、変位と反対向きに元へ戻そうとする力が働きます。フックの法則より $F=-kx$ です。マイナスの符号は、力の向きが変位 $x$ と反対向きであることを表しています。
一方、ニュートンの運動方程式 $F=ma$ と、予備知識§2で確認した $a=\ddot{x}$ より $F=m\ddot{x}$ です。同じ力 $F$ を表しているので $m\ddot{x}=-kx$ となり、両辺を $m$ で割ると $\ddot{x}=-\dfrac{k}{m}x$ です。
ここで $\omega=\sqrt{\dfrac{k}{m}}$ と置きます。すると $\omega^2=\dfrac{k}{m}$ なので、
$\ddot{x}=-\omega^2x$ …②
となります。このように、ばね―質点系の運動から単振動の方程式が現れます。
§2. 単振動の方程式
§1で得た式②について、その意味を見ていきます。この式は、予備知識§4で見た「$\cos(\omega t)$ を2階微分すると元の関数の $-\omega^2$ 倍になる」という性質と同じ形をしています。
式②では、$x$ は位置、$\ddot{x}$ は加速度を表しています。この式は、加速度が常に元の位置へ戻す向きに働くことを表しています。
たとえば $x>0$ のときは $\ddot{x}<0$ となります。右側にずれると、加速度は左向きになります。反対に $x<0$ のときは $\ddot{x}>0$ となります。左側にずれると、加速度は右向きになります。このため、物体は常に $x=0$ に戻されます。
一方、$x=0$ に戻った瞬間にも速度は残っています。そのため、そのまま反対側へ通り過ぎます。反対側へ行くと、今度は逆向きの加速度が働きます。そして再び $x=0$ に戻ります。この動きが繰り返されるため、振動になります。
流れで書くと、$x>0$ → 左向きに加速 → $x=0$ を通過 → $x<0$ → 右向きに加速 → $x=0$ を通過 → 繰り返し、となります。
§3. 指数関数を仮定して解く
式② $\ddot{x}=-\omega^2x$ を $x$ について解きます。まず、
$x(t)=e^{\lambda t}$ …③
と仮定します。予備知識§5で確認した指数関数の微分より、2回微分すると $\ddot{x}=\lambda^2e^{\lambda t}$ なので、式③と合わせて式②に代入すると $\lambda^2e^{\lambda t}=-\omega^2e^{\lambda t}$ となります。$e^{\lambda t}\neq0$ なので $\lambda^2=-\omega^2$、したがって、
$\lambda=\pm i\omega$ …④
となります。式③に式④を代入すると、次の2つの解が得られます。$\lambda=i\omega$ のときは $x_1(t)=e^{i\omega t}$、$\lambda=-i\omega$ のときは $x_2(t)=e^{-i\omega t}$ です。つまり、式②には少なくとも $e^{i\omega t}$ と $e^{-i\omega t}$ という2つの解があります。
さらに、式②は $\ddot{x}+\omega^2x=0$ と右辺が0になる線形同次微分方程式です。予備知識§3で見た線形性から、解を定数倍したものや、解同士を足したものも解になります。これを重ね合わせの原理と呼びます。したがって、
$x(t)=C_1e^{i\omega t}+C_2e^{-i\omega t}$ …⑤
と解を置くことができます。$C_1$、$C_2$ は任意の定数です。
なぜ2つの定数が必要なのかというと、もとの式②が2階微分方程式だからです。運動を一つに決めるには、初期位置 $x(0)$ と初期速度 $\dot{x}(0)$ の2つの情報が必要です。その2つの自由度を $C_1$ と $C_2$ が担当しています。
§4. オイラーの公式で実数解に戻す
予備知識§6のオイラーの公式より $e^{i\omega t}=\cos(\omega t)+i\sin(\omega t)$、$e^{-i\omega t}=\cos(\omega t)-i\sin(\omega t)$ です。これを式⑤に代入します。
$$ \begin{aligned} x(t) &=C_1e^{i\omega t}+C_2e^{-i\omega t} \\[8pt] &=C_1\left\lbrace\cos(\omega t)+i\sin(\omega t)\right\rbrace +C_2\left\lbrace\cos(\omega t)-i\sin(\omega t)\right\rbrace \\[8pt] &=C_1\cos(\omega t)+iC_1\sin(\omega t) +C_2\cos(\omega t)-iC_2\sin(\omega t) \\[8pt] &=(C_1+C_2)\cos(\omega t)+i(C_1-C_2)\sin(\omega t) \end{aligned} $$ここで、$A=C_1+C_2$、$B=i(C_1-C_2)$ と新しい定数を置けば、
$x(t)=A\cos(\omega t)+B\sin(\omega t)$ …⑥
と書けます。$C_1$、$C_2$ は複素数なので、$A$、$B$ も一般には複素数です。ここでは実際の運動を表す実数解を考えるため、$A$、$B$ が実数になるように $C_1$、$C_2$ を選びます。以下、$A$、$B$ は実定数とします。
予備知識§4で確認した三角関数の微分を用いて式⑥を2階微分すると、
$$\ddot{x}=-A\omega^2\cos(\omega t)-B\omega^2\sin(\omega t)=-\omega^2\left\lbrace A\cos(\omega t)+B\sin(\omega t)\right\rbrace=-\omega^2x$$
となります。したがって、式⑥が確かに出発点の式②の解になっていることを確認できました。
§5. 解の意味
式②が単振動を表すことは§2で見ました。その解である式⑥ $x(t)=A\cos(\omega t)+B\sin(\omega t)$ も、同じ単振動を表しています。ここで、$A$、$B$ は同時に0ではない実定数、$\omega>0$ とします。
理由は、$\sin$ と $\cos$ がどちらも周期的な関数だからです。この2つを足し合わせても、同じ角振動数 $\omega$ を持つ周期運動になります。
このことを、式で追ってみます。発想の出発点は、$A\cos(\omega t)+B\sin(\omega t)$ を見たとき、「cos も sin も、同じ角振動数 $\omega$ を持っている。その和なら、もっと単純な1本の式にできるのではないか」です。
余弦の加法定理(減法の形)$\cos(\alpha-\beta)=\cos\alpha\cos\beta+\sin\alpha\sin\beta$ を使います。$\alpha=\omega t$、$\beta=\phi$ とすると $\cos(\omega t-\phi)=\cos(\omega t)\cos\phi+\sin(\omega t)\sin\phi$ となり、さらに全体を $C$ 倍すると $C\cos(\omega t-\phi)=C\cos\phi\cos(\omega t)+C\sin\phi\sin(\omega t)$ となります。右辺は「$\cos(\omega t)$ の定数倍 + $\sin(\omega t)$ の定数倍」という形です。
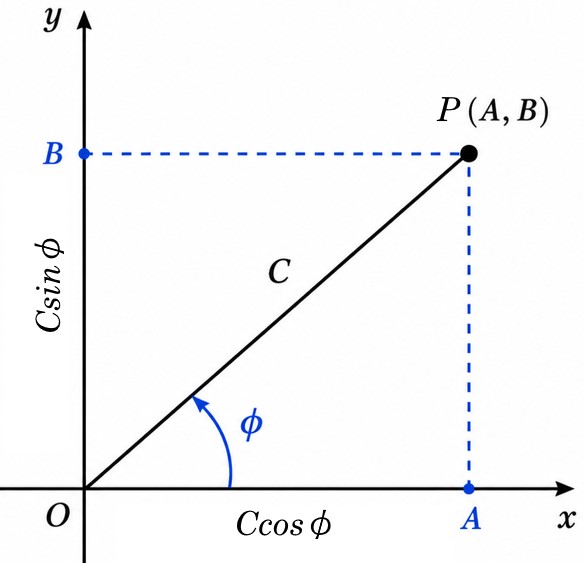
そこで、係数を一致させて $A=C\cos\phi$、$B=C\sin\phi$ と置きます。$A$、$B$ が同時に0でなければ、このような $C>0$ と $\phi$ をとることができます。すると、$A\cos(\omega t)+B\sin(\omega t)=C\cos(\omega t-\phi)$ となります。
§6. 線形代数との関係
この発想をもう少し線形代数寄りに言うと、$\cos(\omega t)$ と $\sin(\omega t)$ を「2つの基本的な部品」と考えています。元の式 $A\cos(\omega t)+B\sin(\omega t)$ は、その2つを係数 $A$、$B$ で組み合わせたものです。一方、$C\cos(\omega t-\phi)$ を余弦の加法定理(減法の形)で展開すると、$(C\cos\phi)\cos(\omega t)+(C\sin\phi)\sin(\omega t)$ となります。したがって、$(A,B)$ と $(C\cos\phi,C\sin\phi)$ を一致させればよい、という考えです。
これは、線形代数でよく出てくる「同じ部品を使って表し、その部品ごとの係数を比べる」という発想につながっています。線形代数では「同じ部品を使って表す」ことを「同じ基底に展開する」といいます。
§7. 幾何学的な意味
さらに幾何学的には、$A=C\cos\phi$、$B=C\sin\phi$ という式は、平面上の点 $P(A,B)$ を $OP$ と角度 $\phi$ を使って表したのと同じです。$C=\sqrt{A^2+B^2}$ は図から明らかです。「係数 $(A,B)$ を、長さ $C$ と角度 $\phi$ に読み替える」のは、線形代数でよく用いられます。
確認問題
問1 (初期条件から定数を求める)
単振動の解 $x(t)=A\cos(\omega t)+B\sin(\omega t)$ について、初期条件が $x(0)=x_0$、$\dot{x}(0)=v_0$ で与えられているとします。ただし、$\omega>0$ とします。このとき、定数 $A$、$B$ を求めてください。
問2 三角関数を1本の余弦にまとめる
(1)この節の前半で見たように、$A\cos(\omega t)+B\sin(\omega t)=C\cos(\omega t-\phi)$ と書くには、$A=C\cos\phi$、$B=C\sin\phi$ とすればよいことが分かりました。この関係を使って、次の式を $C\cos(\omega t-\phi)$ の形に書き換えてください。ただし、$\omega>0$、$C>0$、$0\leq\phi<2\pi$ とします。
$x(t)=3\cos(\omega t)+4\sin(\omega t)$
(2)$x(t)=-3\cos(\omega t)+4\sin(\omega t)$ を同じ形に書き換えてください。
答
1 まず、$t=0$ を代入すると $x(0)=A\cos0+B\sin0$ 。予備知識§4で確認した特殊値 $\cos0=1$、$\sin0=0$ を使うと $x_0=A$ となり、したがって $A=x_0$ 。
次に、予備知識§4 確認問題(1)で求めたとおり $\dot{x}(t)=-A\omega\sin(\omega t)+B\omega\cos(\omega t)$ 。ここに $t=0$ を代入すると $v_0=-A\omega\sin0+B\omega\cos0=B\omega$ となる。$\omega>0$ なので $B=\dfrac{v_0}{\omega}$ 。したがって、
$x(t)=x_0\cos(\omega t)+\dfrac{v_0}{\omega}\sin(\omega t)$
となる。
このように、初期位置 $x(0)$ と初期速度 $\dot{x}(0)$ の2つの条件によって、2つの定数 $A$、$B$ が決まる。
2(1) $x(t)=3\cos(\omega t)+4\sin(\omega t)$
解 係数を比べると $3=C\cos\phi$、$4=C\sin\phi$ である。この2式をそれぞれ2乗して足すと $3^2+4^2=C^2\cos^2\phi+C^2\sin^2\phi=C^2\left\lbrace\sin^2\phi+\cos^2\phi\right\rbrace$ となる。予備知識§4で確認した $\sin^2\phi+\cos^2\phi=1$ を使うと $25=C^2$ である。$C>0$ なので $C=5$ となり、したがって $\cos\phi=\dfrac35$、$\sin\phi=\dfrac45$ である。$\cos\phi$、$\sin\phi$ がともに正なので、$\phi$ は第1象限にある。また、予備知識§4で確認した正接より $\tan\phi=\dfrac{\sin\phi}{\cos\phi}=\dfrac43$ です。したがって $\phi=\arctan\dfrac43$ となり、数値では $\phi\approx0.927\ \mathrm{rad}$、すなわち約 $53.1^\circ$ 。したがって、
$x(t)=5\cos\left(\omega t-\arctan\dfrac43\right)$
と書ける。
2(2) 係数を比べると $-3=C\cos\phi$、$4=C\sin\phi$ である。(1)と同じように2乗して足すと $C=5$ となり、$\cos\phi=-\dfrac35$、$\sin\phi=\dfrac45$ となる。
今度は $\cos\phi<0$、$\sin\phi>0$ なので、$\phi$ は第2象限にある。
このとき $\tan\phi=\dfrac{4/5}{-3/5}=-\dfrac43$ である。予備知識§4で確認したとおり $\arctan$ が返す角度は $-\dfrac{\pi}{2}<\theta<\dfrac{\pi}{2}$ の範囲なので、$\arctan\left(-\dfrac43\right)$ は負の角度になる。しかし、ここでは $0\leq\phi<2\pi$ で第2象限の角度を求めるため、$\pi$ を加えて $\phi=\arctan\left(-\dfrac43\right)+\pi=\pi-\arctan\dfrac43$ とする。数値では $\phi\approx2.214\ \mathrm{rad}$、すなわち約 $126.9^\circ$ である。よって、
$x(t)=5\cos\left\lbrace\omega t-\left(\pi-\arctan\dfrac43\right)\right\rbrace$と書ける。
このように、$\tan\phi$ の値だけでは角度の象限を決められない場合がある。$\cos\phi$ と $\sin\phi$ の符号、つまり元の係数 $A$、$B$ の符号も確認して、$\phi$ の象限を決める。
コメント